

RoboParty presenta RP1 en IROS, un robot humanoide de alto rendimiento y código abierto full-stack
PITTSBURGH, 6 de octubre de 2026 /PRNewswire/ -- El 28 de septiembre de 2026, RoboParty presentó públicamente el RP1 (ROBOTO 01) en la conferencia IROS 2026, marcando así el debut mundial del robot. Tomando como base el RPO (ROBOTO ORIGIN) —su proyecto de robot humanoide de código abierto lanzado en enero de 2026 y que cuenta con más de 2500 estrellas en GitHub—, RoboParty posiciona al RP1 como el primer robot humanoide bípedo de alto rendimiento y código abierto full-stack del mundo, diseñado para investigadores, educadores, desarrolladores de robótica y equipos dedicados a la IA corporizada (Embodied AI).
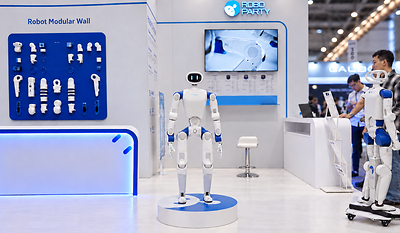
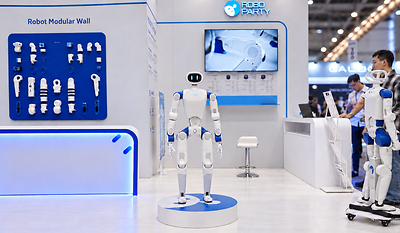
En el expositor de la empresa en IROS, la demostración interactiva "Kick Me" permitía a los visitantes empujar y patear directamente al robot. El RP1 ajustaba rápidamente su postura y recuperaba el equilibrio ante estas perturbaciones externas, poniendo a prueba su estabilidad dinámica, el rendimiento de su cuerpo y la robustez del sistema en su conjunto. Estas capacidades estaban respaldadas por PartyOS —la plataforma abierta de I+D de RoboParty para robótica humanoide—, la cual integra UFO: un marco de entrenamiento que descubre habilidades motrices humanoides mediante aprendizaje por refuerzo no supervisado, abarcando transiciones de habilidades, recuperación ante perturbaciones y recuperación tras caídas, sin depender de trayectorias de movimiento predefinidas.
RoboParty integra el cuerpo del robot, los módulos de actuadores, el control de bajo nivel y los algoritmos de IA corporizada en un único sistema RoboParty integra el cuerpo del robot, los módulos de actuadores, el control de bajo nivel y los algoritmos de IA corporizada en un único sistema para que puedan validarse de forma continua y conjunta. El RP1 ofrece un par articular máximo de hasta 160 N•m, gracias a los módulos de actuadores Romomo de desarrollo propio y a un sistema de control de movimiento en tiempo real.
Para RoboParty, el concepto de código abierto con full-stack va más allá de la publicación de archivos mecánicos. La empresa tiene previsto abrir progresivamente sus sistemas de control de movimiento, entornos de simulación, SDK, herramientas de formación y la plataforma de desarrollo PartyOS, permitiendo así que los desarrolladores participen en todas las etapas, desde el hardware y el control de bajo nivel hasta el entrenamiento de modelos y su despliegue.
"Los robots humanoides no deberían ser sistemas cerrados que solo un pequeño número de equipos pueda construir, mientras que el resto apenas puede limitarse a observar", afirmó Yi Huang, fundador de RoboParty. "Queremos que el RP1 se convierta en una plataforma abierta a la que los desarrolladores puedan acceder y que puedan modificar, entrenar y mejorar continuamente".
RP1 se basa en el cuerpo robótico y el flujo de trabajo de código abierto validados de RPO, en los módulos de actuadores Romomo y en la diestra mano RP Hand; asimismo, PartyOS evoluciona abarcando la locomoción humanoide, la interacción perceptiva, la manipulación con todo el cuerpo y los humanoides autónomos e inteligentes.
Los miembros clave del equipo se formaron en instituciones de prestigio como la Clase Yao de la Universidad de Tsinghua, la Clase Zhi de la Universidad de Pekín, el Instituto de Tecnología de Harbin, la Universidad de Stanford, la Universidad Carnegie Mellon y la Universidad de Zhejiang, entre otras. RoboParty ha creado una comunidad global de más de 5.000 desarrolladores y anunciará más detalles sobre la hoja de ruta de código abierto de RP1 en octubre de 2026; posteriormente, durante el cuarto trimestre, se realizarán lanzamientos más amplios de software y hardware, así como la implementación de un programa de producción en masa.
Contacto de medios: [email protected]
GitHub: https://github.com/Roboparty/roboto_origin
Sitio web: https://roboparty.com/

Share this article