

RoboParty stellt auf der IROS den RP1 vor, einen leistungsstarken, voll funktionsfähigen Open-Source-Humanoidroboter
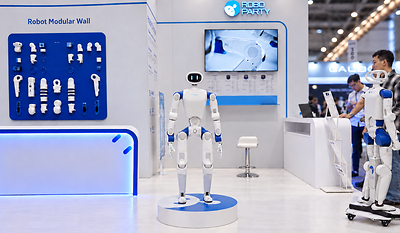
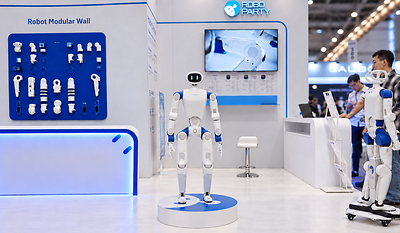
PITTSBURGH, 6. Oktober 2026 /PRNewswire/ -- Am 28. September 2026 stellte RoboParty auf der IROS 2026 den RP1 (ROBOTO 01) der Öffentlichkeit vor und feierte damit das weltweite Debüt des Roboters. Aufbauend auf RPO (ROBOTO ORIGIN), seinem vollständig als Open Source verfügbaren Humanoid-Projekt, das im Januar 2026 mit mehr als 2.500 GitHub-Stars gestartet wurde, positioniert RoboParty den RP1 als den weltweit ersten leistungsstarken, voll funktionsfähigen Open-Source-Humanoiden mit zwei Beinen – entwickelt für Forscher, Pädagogen, Robotikentwickler und Teams im Bereich der verkörperten KI.
Am IROS-Stand des Unternehmens konnten die Besucher im Rahmen der interaktiven Demonstration „Kick Me" den Roboter direkt schubsen und treten. RP1 passte seine Haltung unter diesen äußeren Störungen rasch an und fand sein Gleichgewicht wieder, wodurch seine dynamische Stabilität, seine Leistungsfähigkeit und seine Robustheit auf Systemebene auf die Probe gestellt wurden. Diese Funktionen wurden von PartyOS unterstützt, der offenen Forschungs- und Entwicklungsplattform von RoboParty für humanoide Robotik, die UFO integriert – ein Trainings-Framework, das humanoide motorische Fähigkeiten durch unüberwachtes verstärkendes Lernen ermittelt und dabei Übergänge zwischen verschiedenen Fähigkeiten, die Bewältigung von Störungen sowie die Stabilisierung nach Stürzen abdeckt, ohne auf vordefinierte Bewegungsbahnen zurückzugreifen.
RoboParty integriert den Roboterkörper, die Aktuator-Module, die Low-Level-Steuerung und Algorithmen für verkörperte KI in ein einziges System, RoboParty integriert den Roboterkörper, die Aktuatormodule, die Low-Level-Steuerung und die Algorithmen für verkörperte KI in einem einzigen System, sodass sie kontinuierlich gemeinsam validiert werden können. RP1 liefert ein maximales Drehmoment von bis zu 160 N•m, basierend auf selbst entwickelten Romomo-Aktuatormodulen und einem Echtzeit-Bewegungssteuerungssystem.
Für RoboParty bedeutet „Full-Stack-Open-Source" mehr als nur die Veröffentlichung von Konstruktionsdateien. Das Unternehmen plant, seine Bewegungssteuerungssysteme, Simulationsumgebungen, SDKs, Schulungstools und die PartyOS-Entwicklungsplattform schrittweise zugänglich zu machen, damit Entwickler von der Hardware und der Low-Level-Steuerung bis hin zum Modelltraining und zur Bereitstellung mitwirken können.
„Humanoide Roboter sollten keine geschlossenen Systeme sein, die nur eine kleine Anzahl von Teams bauen kann, während alle anderen kaum mehr tun können, als zuzusehen", sagte Yi Huang, Gründer von RoboParty. „Wir möchten, dass RP1 zu einer offenen Plattform wird, auf die Entwickler zugreifen, die sie anpassen, trainieren und kontinuierlich verbessern können."
RP1 baut auf dem bewährten Open-Source-Roboterkörper und -Workflow von RPO, den Romomo-Aktuatormodulen und der RP Hand für dexteröse Manipulation auf, wobei sich PartyOS in den Bereichen humanoide Fortbewegung, wahrnehmungsgestützte Interaktion, Ganzkörpermanipulation und autonome intelligente Humanoide weiterentwickelt.
Die Mitglieder des Kernteams haben an der Yao-Klasse der Tsinghua-Universität, der Zhi-Klasse der Peking-Universität, am Harbin Institute of Technology, an der Stanford University, der Carnegie Mellon University, der Zhejiang-Universität und anderen führenden Einrichtungen studiert. RoboParty hat eine weltweite Community von mehr als 5.000 Entwicklern aufgebaut und wird im Oktober 2026 weitere Details zur Open-Source-Roadmap für RP1 bekannt geben; im vierten Quartal sollen dann umfassendere Software- und Hardware-Veröffentlichungen sowie ein Serienproduktionsprogramm folgen.
Medienkontakt: [email protected]
GitHub: https://github.com/Roboparty/roboto_origin
Website: https://roboparty.com/

Share this article